Operator Library: Hardware Platform
此算子代表 CLHS Dual Link 配置相机与 VisualApplets 之间的图像数据接口。 该算子从 CLHS Dual Link 配置相机接收数据并将其馈送至图像处理应用程序中。
| 适用于 Hardware Platform |
|---|
| marathon VF2 |
该算子专有地使用这两种类型的相机资源。 无法在小程序中使用更多相机资源。
该算子在其输出端口 O 上提供图像数据。该输出端口始终存在。
除此标准输出端口之外,如果您的设计需要,您还可以指定各种可选端口。
CLHS 协议支持脉冲和 GPIO 消息。
在算子实例化期间,将弹出一个对话框:
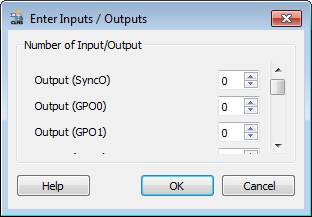
在这里,您可以定义最多 16 个可选 GPI(通用输入)和最多 16 个可选 GPO(通用输出)的可用性。
此外,您可以激活一个输出端口 Output (SyncO)(视频消息的 MultiFGSync 位)。
如果您将端口可用性设置为“0”(默认),则该算子中将不存在该端口。 如果您将端口可用性设置为 1,则该特定端口将在算子接口上可用。
当由连接的算子更改 GPI 的状态时,将传输 GPIO 状态。 当算子从相机接收到 GPIO 消息时,所有 GPO 都会更新。
GPIO 消息仅在通道 0 上交换。在通道 1 上没有此类通信。
参数 Bit Width 可以设置为高于或低于相机实际发送的位宽的值。
如果您选择较低的值,则会截断每个像素的 LSB 位, 以便仅将 MSB 位传输到应用程序中。
如果您选择较高的值,则原始像素将设置到输出像素的 MSB 位置。 LSB 位将填充零。
在这两种情况下,相对亮度保持不变,即白色的像素保持白色,深色的像素保持深色。
| Property | 值 |
|---|---|
| Operator Type | M |
| Input Link | GPI0...GPI15(可选),采集卡 GPO 的状态(通过 CLHS 交换) |
| Output Links | O,要在 VisualApplets 内部使用的采集图像数据 GPO0...GPO15(可选),相机 GPO 的状态(通过 CLHS 交换) SyncO,在视频数据包中设置 MultiFGSync 位(对 1 个时钟周期有效) |
| Link Parameter | Output Link O | Output Link GPO0...GPO15(可选) | 输入链路 GPI0...GPI15(可选) | 输出链路 SyncO |
|---|---|---|---|---|
| Bit Width | any | 1 | 1 | 1 |
| Arithmetic | unsigned | unsigned | unsigned | unsigned |
| Parallelism | 任意,参见参数说明 | 1 | 1 | 1 |
| Kernel Columns | 1 | 1 | 1 | 1 |
| Kernel Rows | 1 | 1 | 1 | 1 |
| Img Protocol | {VALT_IMAGE2D, VALT_LINE1D} | VALT_SIGNAL | VALT_SIGNAL | VALT_SIGNAL |
| Color Format | VAF_GRAY | VAF_GRAY | VAF_GRAY | VAF_GRAY |
| Color Flavor | FL_NONE | FL_NONE | FL_NONE | FL_NONE |
| Max. Img Width | any | 1 | 1 | 1 |
| Max. Img Height | any | 1 | 1 | 1 |
| CameraID | |
|---|---|
| 键入 | 静态写参数 |
| 默认 | 0 |
| 范围 | 0 |
|
该参数指定使用的相机资源。 此外,该 ID 还将用于将相机通道映射到 applet 端口。 |
|
| PixelFormat | |
|---|---|
| 键入 | 静态写参数 |
| 默认 | Mono10p |
| 范围 | {Mono8,Mono10p,Mono12p,Mono14p,Mono16,Raw8,Raw10p,Raw12p,Raw14p,Raw16, Raw64, B8, B10p, B12p, B14p, B16, G8, G10p, G12p, G14p, G16, R8, R10p, R12p, R14p, R16, BGR8, BGR10p, BGR12p, BGR14p, BGR16, BGRa8, BGRa10p, BGRa12p, BGRa14p, BGRa16, BayerGR8, BayerGR10p, BayerGR12p,BayerGR14p, BayerGR16, BayerRG8, BayerRG10p, BayerRG12p, BayerRG14p, BayerRG16, BayerGB8, BayerGB10p, BayerGB12p, BayerGB14p, BayerGB16, BayerBG8, BayerBG10p, BayerBG12p, BayerBG14p, BayerBG16} |
|
该参数用于指定输出 Pixel Format。 |
|
| AquisitionFormat | |
|---|---|
| 键入 | 静态写参数 |
| 默认 | 面积 |
| 范围 | {Area; Linescan} |
|
当该参数设为“Area”时, 获取的首个可用数据是一个完整帧。 中间开始的帧将被忽略。 因此,第一个视频消息中必须包含“Start Of Frame”。 在“linescan”模式下,Start/End of Frame 将被忽略, 因为线扫描相机将其设为了 0。 |
|
| MinimalParallelism | |
|---|---|
| 键入 | 静态只读参数 |
| 默认 | 16 |
| 范围 | [1; 1024] |
|
输出链路 O 能够传输相机最大带宽而不丢失数据所需的最小 Parallelism。 该值取决于当前选定的设计时钟频率。 频率越高,Parallelism 值可以越小。 |
|
| LineSupervision | |
|---|---|
| 键入 | 动态/静态读/写参数 |
| 默认 | off |
| 范围 | {on, off} |
|
行的一致性检查。检查 RowIDs 是否按 RowStep 步长递增。 此外还进行完整性检查:Start of Line (SoL) 和 End of Line (EoL) 必须按正确顺序排列。系统将检测缺失的 EoL 或 SoL, 生成错误标志并插入一个 End of Line。 缺失的行将被插入为较短的行 (长度取决于 Parallelism 和 bitwidth),直到检测到随后的 2 个 RowIDs 并重新保证行一致性。 |
|
| RowStep | |
|---|---|
| 键入 | 动态/静态读/写参数 |
| 默认 | 1 |
| 范围 | {1, 65535} |
|
2 个 RowIDs 之间的步长。除非使用多通道相机 且行被拆分到各个链路中,否则该值应为 1。 |
|
| OverflowOccurred | |
|---|---|
| 键入 | 动态只读参数 |
| 默认 | 0 |
| 范围 | [0;1] |
|
该参数表示内部 FIFO 发生溢出。溢出表明数据丢失,必须避免。 可能的原因包括:某个链路根本没有发送数据,或者接收数据的速度快于 算子处理数据的速度。 |
|
 上一页

